01PROJECT OVERVIEW
点云车辆 · 离散与整体
将连续车身转为离散点,探索点的密度、大小与分布如何共同建立车辆体积与动态辨识度。
点云的抽象感与产品的辨识度之间存在张力。项目希望找到离散元素仍能组成完整形态的视觉条件。
个人负责部分
个人独立完成表达目标、AI 与节点任务组织、形态判断、画面和成片输出。
02DESIGN CONCEPT
创意构思与方案选择
把点云当成一层可阅读的信息:近处看见离散元素,远处仍能读出车辆体积,通过动态连接这两种观看方式。
为什么采用这个方案
使用 Blender 的三维与几何节点工作流,并由 Codex 辅助探索。点的位置、外观与镜头可以共享空间条件,比在二维画面中叠加点更便于读取体积。
03SOFTWARE
制作软件与用途
- Codex
- 辅助几何节点和点云表达的制作任务。
- Blender
- 点云结构、车辆形态、材质灯光、摄像机与渲染。
- Premiere Pro
- 片段剪辑、节奏调整与视频输出。
04DESIGN PROCESS
从创意构思到制作与调整
01 / PRODUCTION
概念提出
以“多少信息足以识别一辆车”为核心问题,确定点云作为表现语言。
02 / PRODUCTION
分布与镜头方案
围绕体积、轮廓、点的疏密和观看距离组织方案,让抽象表达有清楚的主体。
03 / PRODUCTION
三维制作
在 Blender 中组织点云与车辆形态,通过镜头、光线和背景呈现离散元素的空间层次。
04 / PRODUCTION
结果阅读
对照成片不同时点,检查点云聚合成车辆的可读性和完整观看节奏。
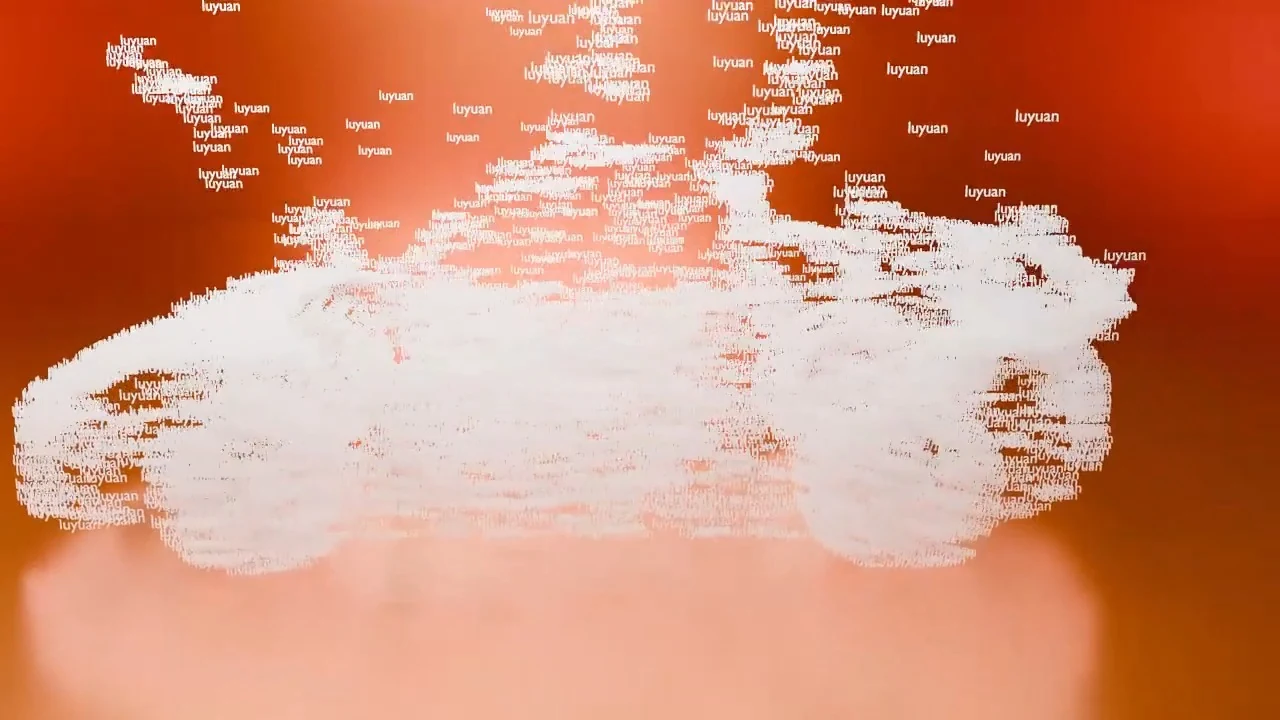
阅读点的疏密与主体轮廓。
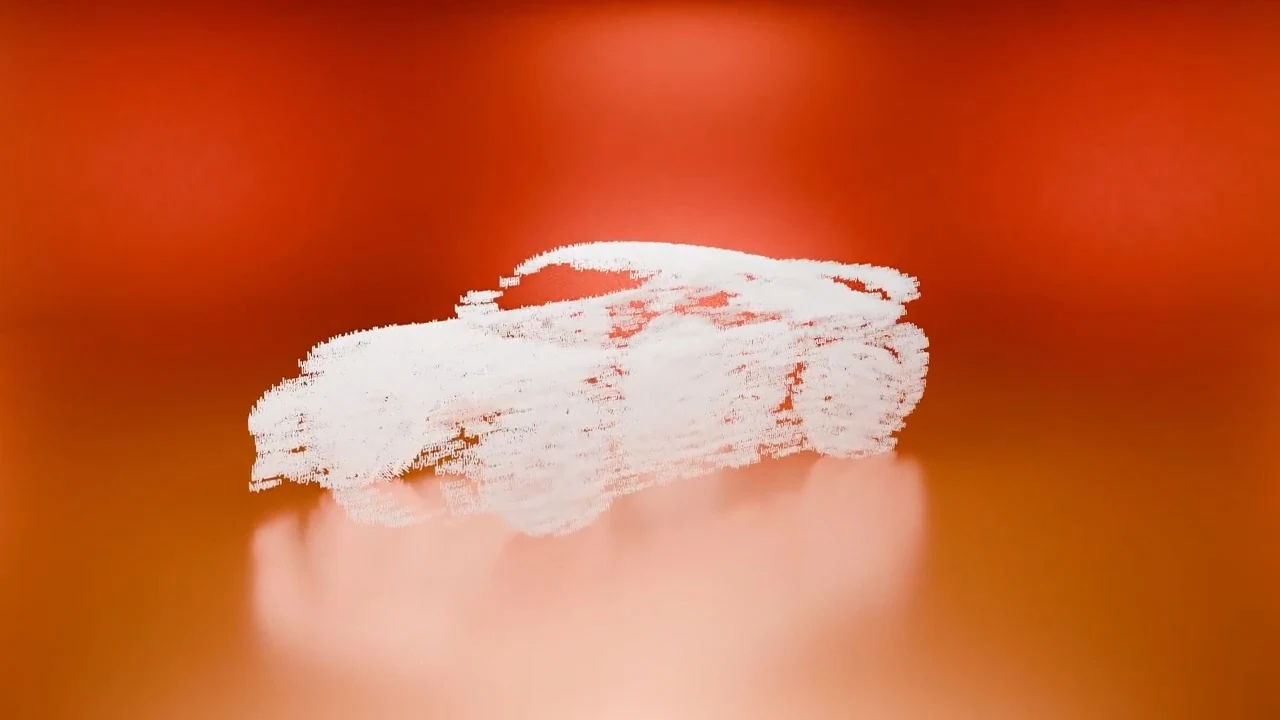
阅读同一成片中另一时点的体积。
以上为成果画面;以下复盘中的调整方向用于下一轮探索。
REVIEW
稀疏与拥挤之间的平衡
点过少时体积容易丢失,点过密时又像连续表面,需要把密度和观看距离一起检查。
REVIEW
动态中的稳定轮廓
检查运动时关键轮廓是否仍然连续,以及离散点是否引入过多视觉噪声。
复盘与后续改进
后续可在同一机位下做密度、点尺寸和背景亮度的变量对照,以轮廓稳定和体积可读性作为选择标准。
05FINAL RESULT
点云车辆 · 离散与整体
一段点云车辆动画,呈现离散元素与整体产品形态之间的关系。