SCORPION
灾后搜救机器人
P.04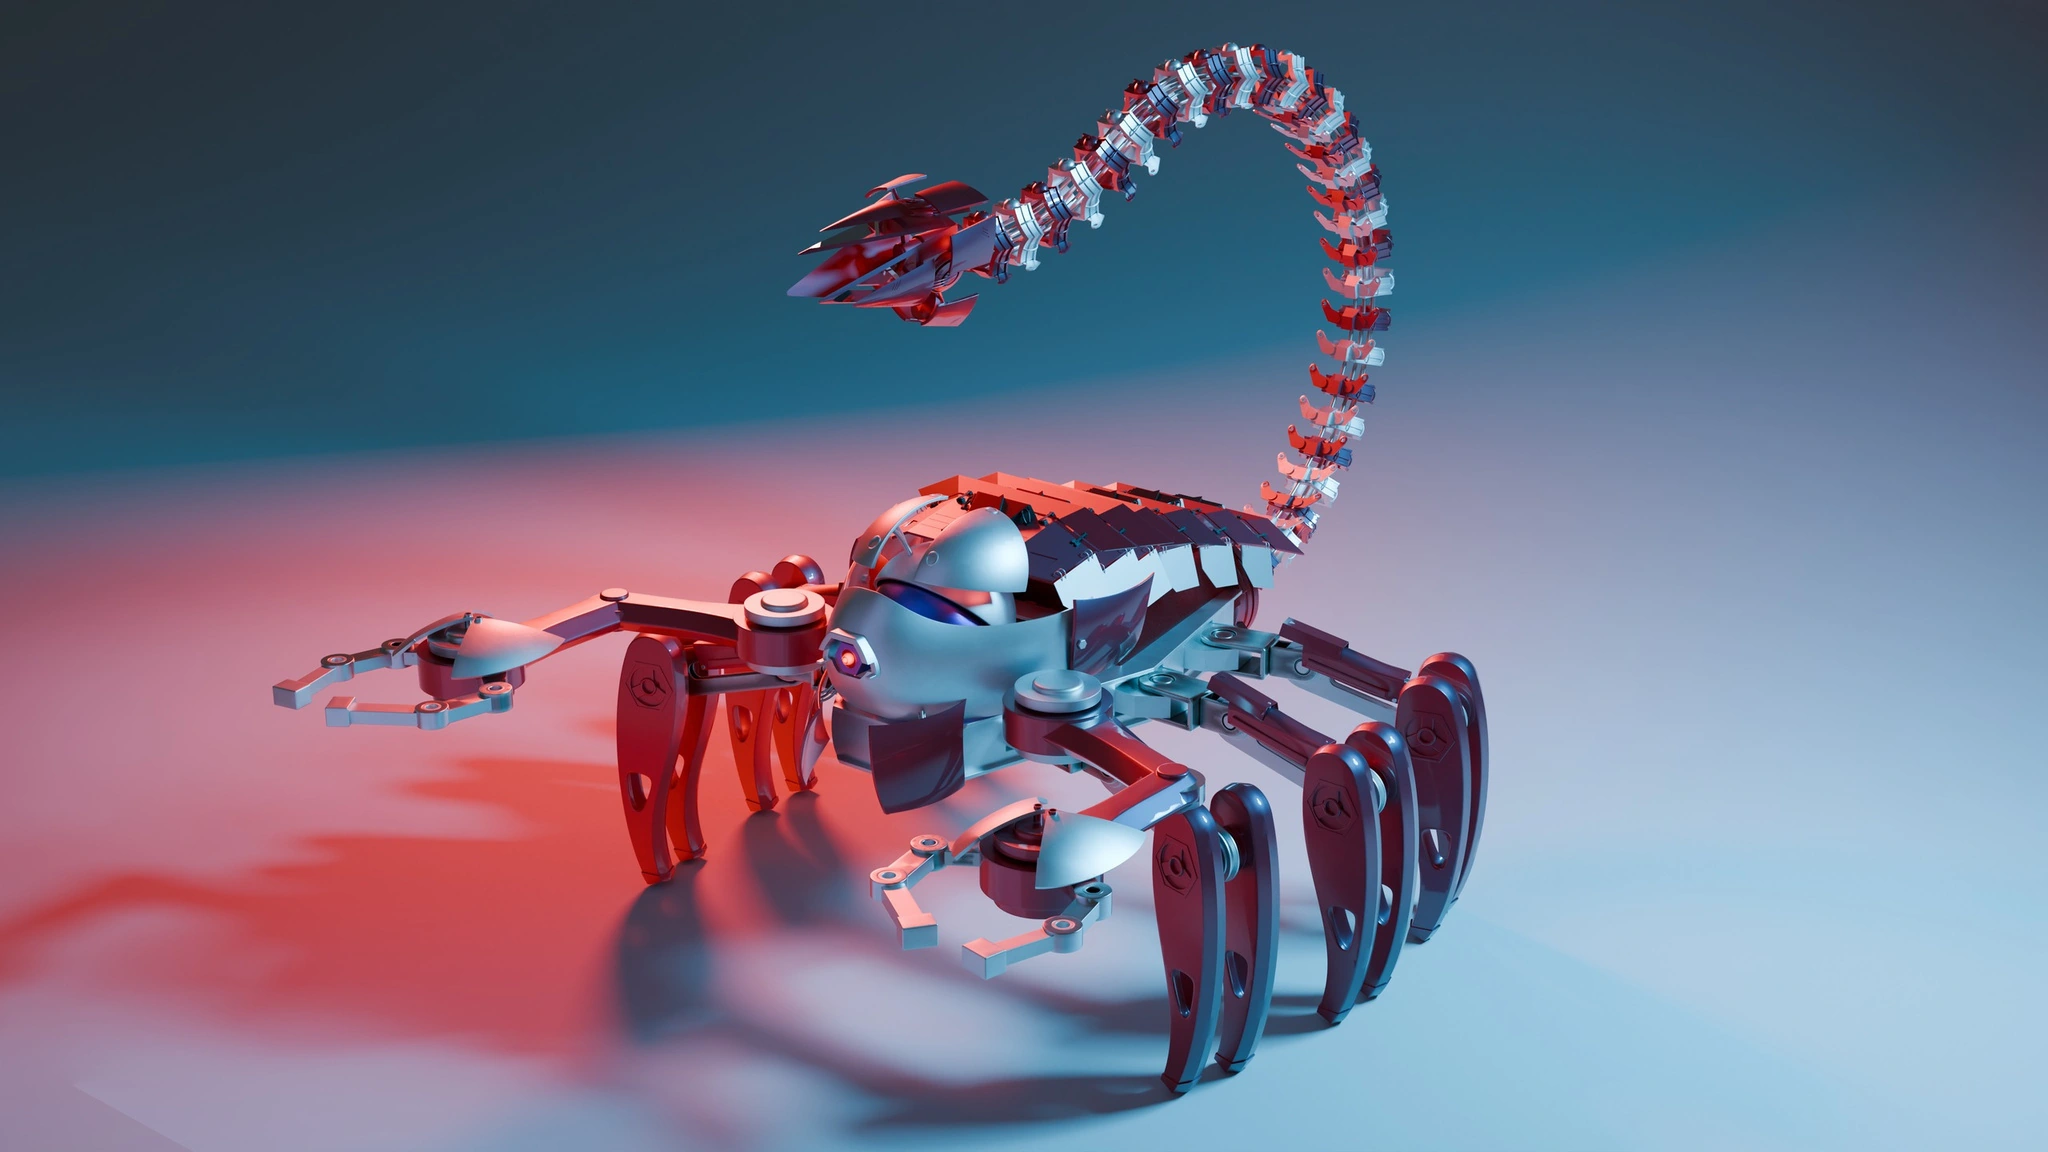
A biomimetic search-and-rescue robot designed for post-disaster environments, combining multi-legged mobility with infrared and radar-based life detection.
01PROJECT OVERVIEW
让机器先进入危险区域
Scorpion 是一款面向地震、建筑坍塌等灾后环境的仿生搜救机器人概念。设计重点不是取代救援人员,而是让机器进入危险区域完成前期搜索、环境探索与信息采集。
02DESIGN CONCEPT
仿生移动与互补感知
从蝎子的身体结构和运动方式中获取灵感,通过多足结构探索复杂地形中的移动方式,尾部承担感知与探测功能。
系统设想结合红外与雷达生命探测,利用两种感知方式互补,提高发现生命迹象的可能性;实际探测性能与地形通过能力仍需工程验证。
CONTEXT
灾后快速搜救的需求
项目围绕灾后“黄金72小时”的快速搜救需求展开,关注复杂废墟中的搜索效率与救援人员安全。
PROBLEM
效率与风险之间的矛盾
依赖人工与搜救犬进入废墟时,救援行动会面临狭窄通道、崎岖地形以及二次坍塌、火灾和有害气体等未知风险。项目尝试提供一种辅助前期探查的产品思路。
03SOFTWARE
制作软件与用途
- Rhino
- 构建产品形体与曲面,整理整体比例、结构与部件关系。
- Blender
- 组织产品场景、材质与灯光,调整观察视角并呈现形态和细节。
- KeyShot
- 设置产品材质与照明,呈现表面质感和细节,输出产品效果图。
- Adobe Photoshop
- 调整效果图的色彩与细节,整合图像和说明,完成展示版面。
04DESIGN PROCESS
把概念落到物件之中
FORM / STRUCTURE
多足底盘与分节尾部
通过机身比例、多足结构与分节尾部组织机器人形态,兼顾移动、感知以及狭小空间内的探索需求。
05FINAL RESULT
一组面向救援的形态探索
原始渲染保留了不同配色、材质与观察角度,呈现仿生结构与工业产品语言之间的关系。
06GALLERY